موتور بدون هسته - کمک به رباتهای انساننما برای تسلط بر آینده
پیام بگذارید
روبات های انسان نما به ستاره ای درخشان در زمینه هوش مصنوعی تبدیل شده اند.
در سال های اخیر، روبات های انسان نما با کاربردهای گسترده در زمینه هایی مانندپزشکیو خدمات برای ترویج توسعه این محصول پیشرفته، کشورهای سرتاسر جهان سیاستها و حمایتهای بیشتری را از رباتهای انساننما و اجزای اصلی آنها ارائه کردهاند. در زنجیره صنعت ربات انسان نما،موتور بدون هستهبه عنوان یک جزء حیاتی از سیستم کنترل حرکت، نقشی ضروری ایفا می کند. برای مثال، دست زبردست ربات انساننما تسلا از موتورهای بدون هسته به عنوان جزء اصلی استفاده میکند که هر ربات ۱۲ عدد از آنها (۶ عدد در هر دست) را مونتاژ میکند. این مقاله، به عنوان مطالعه ای در مورد موتور بدون هسته +، ویژگی های فنی، وضعیت بازار و چشم اندازهای آینده آن را بررسی می کند.
موتور بدون هسته چیست؟
1. مفهوم و طبقه بندی موتورها
موتور وسیله ای است که انرژی الکتریکی را به انرژی مکانیکی تبدیل می کند. با ایجاد نیرویی در یک میدان مغناطیسی از طریق سیم پیچ سیم (پیچ استاتور)، که سپس چرخش روتور را به حرکت در می آورد. در اصل، موتور از اثر نیروی جریان در میدان مغناطیسی برای دستیابی به تبدیل انرژی کارآمد استفاده می کند.
اصل اساسی کارکرد موتور:
در اطراف شفت دوار از آهنرباهای دائمی استفاده می شود:
با ایجاد میدان مغناطیسی دوار، آهنرباها به حرکت در می آیند.
بر اساس این اصل که "همانند قطب ها دفع می شود، قطب های مخالف جذب می شوند" محور چرخان رانده می شود. به بیان ساده، هنگامی که جریان از سیم سیم پیچ شکل عبور می کند، یک میدان مغناطیسی دوار ایجاد می کند و باعث چرخش آهنربا می شود.
پس از وارد کردن یک هسته آهنی در سیم پیچ، مسیر شار مغناطیسی متمرکزتر می شود و قدرت میدان مغناطیسی به طور قابل توجهی افزایش می یابد. در این مرحله، میدان مغناطیسی موتور با اثر ترکیبی جریان سیم پیچ و هسته آهنی ایجاد می شود و قطب های شفاف N و S را تشکیل می دهد که روتور را به چرخش سوق می دهد.
اجزای اصلی یک موتور
استاتور:
استاتور بخش ثابت موتور است و ساختار هسته آن شامل قطب های مغناطیسی، سیم پیچ ها و قاب است:
قطب های مغناطیسی: ساخته شده از یک هسته آهنی و سیم پیچ، وظیفه اصلی آنها تولید میدان مغناطیسی است.
سیمپیچها: سیمپیچهای استاتور که معمولاً از مواد رسانا و عایق ساخته میشوند، برای تولید نیروی مغناطیسی در هنگام عبور جریان از آنها استفاده میشوند.
قاب: به طور معمول از آلیاژ آلومینیوم ساخته شده است که پشتیبانی ساختاری و مقاومت در برابر خوردگی و استحکام عالی را فراهم می کند.
روتور:
روتور قسمت دوار موتور است که از اجزای اصلی زیر تشکیل شده است:
آرماتور: ساخته شده از هادی ها و مواد عایق که برای ایجاد میدان مغناطیسی در هنگام عبور جریان از آن استفاده می شود.
بلبرینگ ها: معمولاً از فولاد یا سرامیک ساخته می شوند، با مقاومت در برابر سایش و مقاومت در برابر خوردگی عالی، از چرخش روتور پشتیبانی می کنند.
درپوشهای انتهایی: از موادی مانند آلیاژ آلومینیوم ساخته شدهاند که باعث آببندی و استحکام ساختاری موتور میشوند.
از طریق تجزیه و تحلیل اجزای هسته موتور و اصول آن، به راحتی می توان دریافت که موتور بدون هسته، با ویژگی های فشرده و کارآمد خود، به یک نیروی محرکه مهم برای توسعه فناوری ربات انسان نما تبدیل شده است. در آینده، با ادامه پیشرفت فناوری، استفاده از موتورهای بدون هسته در زمینه ربات های هوشمند بسیار گسترده تر خواهد شد.
2. تعریف و طبقه بندی موتور بدون هسته
تولد موتور بدون هسته را می توان به سال 1958 ردیابی کرد، زمانی که دکتر F. Faulhaber برای اولین بار فناوری سیم پیچ کج را پیشنهاد کرد و در سال 1965، او حق اختراع مربوطه را به دست آورد که نشان دهنده ظهور موتور بدون هسته بود. طراحی نوآورانه آن تعادل کاملی بین اندازه و کارایی موتور به دست آورد. موتور بدون هسته در دسته سروو موتورهای آهنربای دائم DC قرار دارد و عمدتاً از دو قسمت اصلی استاتور و روتور تشکیل شده است. استاتور از ورقها و کویلهای فولادی سیلیکونی تشکیل شده است و طراحی منحصر به فرد آن بدون شکاف به طور موثری از اثر گیرهای که معمولاً در موتورهای سنتی دیده میشود جلوگیری میکند و از دست دادن آهن و تلفات جریان گردابی را کاهش میدهد. روتور از یک آهنربای دائمی، یک شفت و یک مجموعه ثابت با استفاده از آهنربای دائمی حلقهای شکل تشکیل شده است که پردازش و نصب را تسهیل میکند.
در مقایسه با موتورهای سنتی، بارزترین ویژگی موتور بدون هسته، نوآوری در ساختار روتور آن است. برخلاف روتور هسته آهنی در موتورهای سنتی، موتور بدون هسته از ساختار روتور بدون آهن استفاده می کند که به روتور بدون هسته معروف است. در داخل، توسط سیمپیچها و آهنربا احاطه شده است و ساختار فنجانی توخالی را تشکیل میدهد.
در موتورهای سنتی، عملکرد هسته آهنی به شرح زیر است:
1. تمرکز و هدایت میدان مغناطیسی: هسته آهنی معمولاً از مواد با نفوذپذیری مغناطیسی بالا (مانند ورق های فولادی سیلیکونی) ساخته شده است که به طور موثری شار مغناطیسی را متمرکز و هدایت می کند و در نتیجه قدرت و کارایی میدان مغناطیسی موتور را افزایش می دهد.
2. پشتیبانی از سیم پیچ ها: هسته آهنی پشتیبانی پایداری برای سیم پیچ های موتور فراهم می کند و از ثبات شکل و موقعیت سیم پیچ ها در طول کار موتور اطمینان می دهد.
در مقابل، موتور بدون هسته از یک روتور استوانهای توخالی با دیواره نازک استفاده میکند که سیمپیچها مستقیماً در اطراف روتور پیچیده شده است و نیاز به پشتیبانی هسته آهنی اضافی را از بین میبرد.
مزایای طراحی بدون آهن بسیار قابل توجه است:
1. حذف تلفات جریان گردابی و هیسترزیس: در موتورهای سنتی، هسته آهنی به راحتی جریان های گردابی و تلفات هیسترزیس را در میدان مغناطیسی متناوب ایجاد می کند که باعث کاهش راندمان موتور می شود. موتور بدون هسته به دلیل عدم وجود هسته آهنی این تلفات را از بین می برد و راندمان تبدیل انرژی موتور را تا حد زیادی بهبود می بخشد.
2. کاهش وزن و کاهش اینرسی چرخشی: طراحی بدون آهن باعث می شود روتور سبک تر شود، اینرسی چرخشی را کاهش می دهد، که منجر به زمان پاسخ سریع تر، سرعت شروع و توقف سریع تر می شود و برای کاربردهایی که نیاز به شتاب و زمان پاسخ بالا دارند بسیار مناسب است.
با ساختار استوانه ای توخالی طراحی شده دقیق و طرح سیم پیچ بهینه شده، موتور بدون هسته می تواند میدان مغناطیسی را بهتر توزیع کند، نشت مغناطیسی را کاهش دهد و راندمان عملیاتی و عملکرد موتور را بیشتر بهبود بخشد.
طبقه بندی موتورهای بدون هسته
موتورهای بدون هسته به طور کلی بر اساس روش کموتاسیون به دو دسته طبقه بندی می شوند:
موتور برس دار بدون هسته: این نوع موتور از برس های کربنی مکانیکی برای کموتاسیون استفاده می کند.
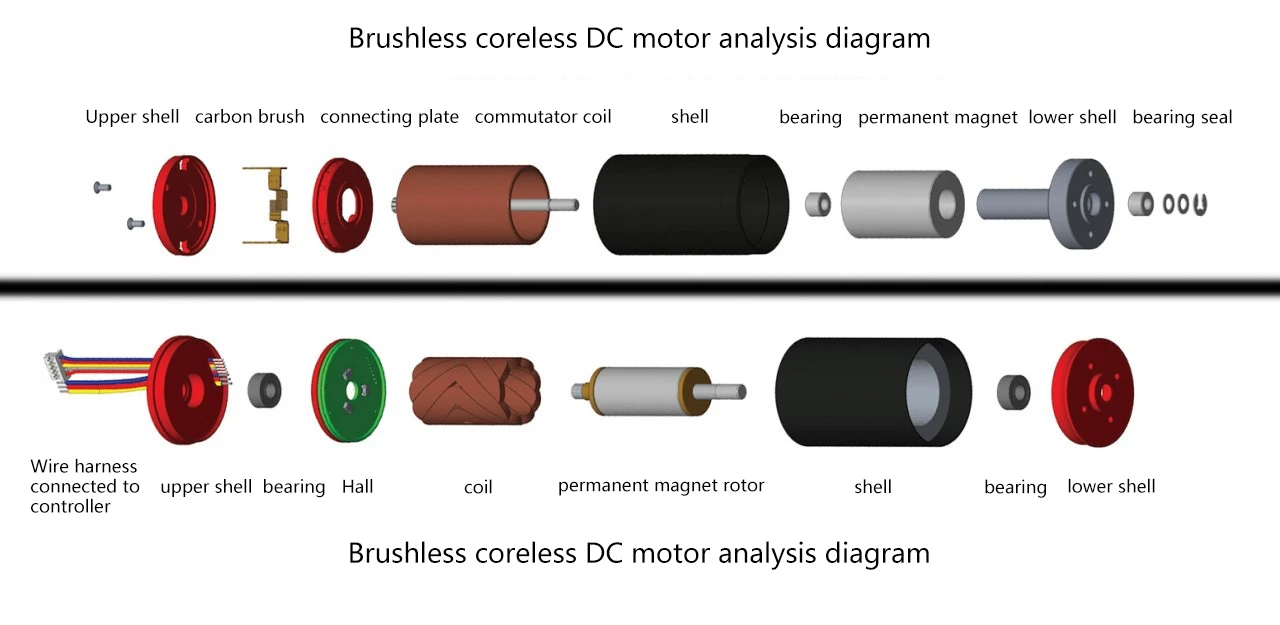
موتور بدون برس بدون هسته: این موتور از کموتاسیون الکترونیکی به جای برس های کربنی سنتی برای کموتاسیون استفاده می کند. این طراحی نه تنها جرقه های الکتریکی و ذرات گرد و غبار کربن را که معمولاً در موتورهای سنتی یافت می شود از بین می برد و نویز را کاهش می دهد، بلکه به طور قابل توجهی طول عمر موتور را افزایش می دهد.
با مقایسه محصولات مختلف، واضح است که موتور بدون هسته بدون جاروبک دیگر نیازی به برس های کربنی ندارد، بلکه در عوض از حسگرهای هال برای تشخیص تغییرات میدان مغناطیسی روتور در زمان واقعی استفاده می کند و تبدیل مکانیکی به سیگنال های الکترونیکی برای کموتاسیون می شود. این طراحی ساختار فیزیکی موتور را تا حد زیادی ساده می کند و آن را کارآمدتر و بادوام تر می کند.
| جدول: مقایسه موتورهای DC برس دار و بدون جاروبک | ||
| دسته بندی | موتور DC بدون جاروبک | موتور DC برس خورده |
| کموتاسیون | سوئیچ الکترونیکی کموتاتور | برس در تماس مکانیکی با قسمت یکسو کننده است |
| ویژگی های ساختاری | به طور کلی، روتور یک آهنربای دائمی و استاتور یک آرمیچر است | به طور کلی، روتور آرمیچر و استاتور آهنربای دائمی است |
| روش معکوس | ترتیب کموتاتور سوئیچ الکترونیکی را تغییر دهید | قطبیت ولتاژ ترمینال را تغییر دهید |
| مزایا | عملکرد مکانیکی خوب، عمر طولانی، سر و صدای کم، اتلاف گرما خوب | عملکرد مکانیکی خوب، هزینه کم |
| معایب | هزینه اولیه کمی بالاتر | سر و صدای زیاد، اتلاف حرارت ضعیف، جابجایی نیاز به تعمیر و نگهداری دارد |
3. مزایای موتور بدون هسته
موتور بدون هسته، از طریق طراحی ساختار روتور نوآورانه خود، محدودیت های روتورهای موتور سنتی را می شکند و تلفات جریان گردابی ناشی از هسته آهنی را تا حد زیادی کاهش می دهد.در عین حال، این طراحی به طور موثر وزن موتور را سبک می کند و اینرسی دورانی آن را کاهش می دهد و در نتیجه اتلاف انرژی مکانیکی روتور را در حین حرکت به حداقل می رساند. به طور کلی، موتور بدون هسته مزایای قابل توجهی در زمینه های مختلف، از جمله چگالی توان بالا، طول عمر طولانی، پاسخ سریع، حداکثر گشتاور بالا، و عملکرد عالی اتلاف گرما از خود نشان می دهد.
چگالی توان بالا
چگالی توان یک موتور بدون هسته به توان خروجی در واحد حجم یا در واحد وزن اشاره دارد. در مقایسه با موتورهای سنتی، موتور بدون هسته به دلیل داشتن روتور بدون آهن سبک تر و کارآمدتر است. روتور بدون آهن جریان گردابی و تلفات هیسترزیس ناشی از هسته آهنی را از بین می برد و بازده موتور مینیاتوری را بهبود می بخشد و در نتیجه به آن اجازه می دهد تا توان خروجی و گشتاور بیشتری را در حجم کمتری ارائه دهد. راندمان موتورهای بدون هسته معمولاً به بیش از 80٪ می رسد، در حالی که راندمان موتورهای DC برس دار سنتی معمولاً بسیار پایین تر است و معمولاً حدود 50٪ است. بنابراین، موتور بدون هسته بهویژه برای دستگاههای باتریدار که نیاز به عملکرد پایدار طولانیمدت دارند، مانند پمپهای نمونهگیری هوای قابل حمل، روباتهای انساننما، دستهای بیونیک و ابزارهای برق دستی مناسب است.
چگالی گشتاور بالا
به لطف طراحی بدون آهن، روتور موتور بدون هسته نه تنها سبک وزن است، بلکه دارای اینرسی دورانی کوچک تری نیز می باشد، به این معنی که موتور می تواند به سرعت شتاب گرفته و سرعت خود را کاهش دهد و گشتاور بیشتری را در مدت زمان کوتاه تری ایجاد کند. علاوه بر این، به دلیل ساختار فشرده تر روتور بدون آهن، موتور بدون هسته قادر است گشتاور خروجی بالاتری را در فضای محدود ارائه دهد.
طول عمر طولانی
موتور بدون هسته دارای قطعات کموتاتور بیشتری است و نوسانات جریان در طول فرآیند کموتاسیون کوچکتر است که باعث کاهش اندوکتانس و کاهش قابل توجهی خوردگی الکتریکی سیستم موتور در طول کموتاسیون می شود. بنابراین، طول عمر موتور بدون هسته بسیار بیشتر از موتورهای DC برس دار سنتی است. طبق تحقیقات مرتبط، طول عمر مورد انتظار یک موتور بدون هسته معمولا بین 1000 تا 3000 ساعت است، در حالی که عمر موتورهای DC برس دار معمولاً تنها چند صد ساعت است.
پاسخ سریع
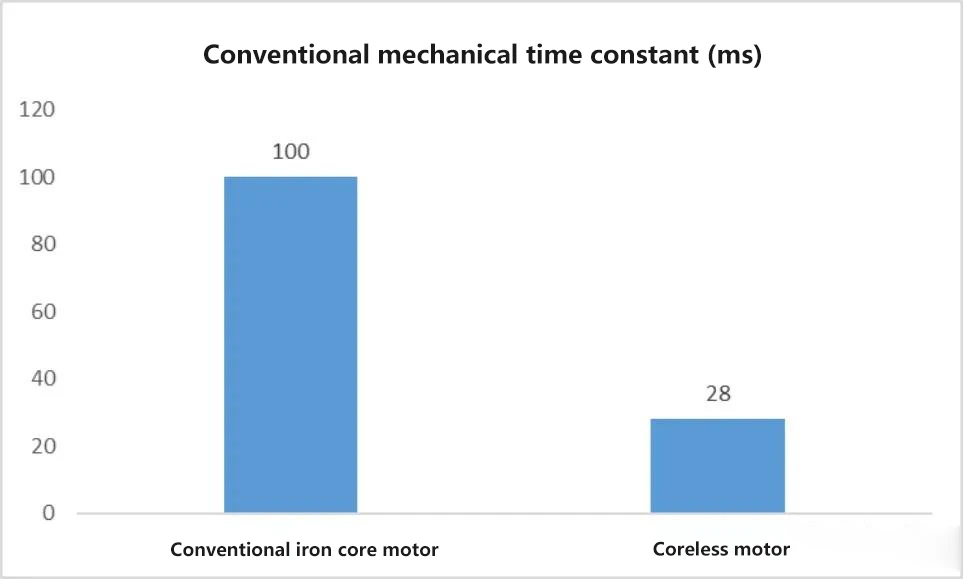
موتورهای سنتی به دلیل وجود هسته آهنی، اینرسی چرخشی بزرگتر و در نتیجه زمان پاسخ آهسته تر دارند. در مقابل، موتور بدون هسته ساختار فشرده ای دارد و از یک سیم پیچ فنجانی شکل خود نگهدارنده برای روتور استفاده می کند که باعث سبک تر شدن و کاهش اینرسی چرخشی آن می شود. این به موتور بدون هسته ویژگی های شروع و توقف بسیار حساس می دهد. با توجه به دادههای مرتبط، ثابت زمانی مکانیکی یک موتور بدون هسته معمولاً کمتر از ۲۸ میلیثانیه است، در برخی از محصولات حتی کمتر از ۱۰ میلیثانیه است، که بسیار برتر از ثابت زمانی ۱۰۰ میلیثانیه موتورهای هستهآهنی سنتی است.
گشتاور اوج بالا
موتور بدون هسته می تواند در مدت زمان کوتاهی به حداکثر گشتاور بیشتری دست یابد زیرا ثابت گشتاور موتور در طول افزایش جریان ثابت می ماند و یک رابطه خطی بین جریان و گشتاور وجود دارد. در مقابل، موتورهای DC هسته آهنی سنتی پس از رسیدن به نقطه اشباع دیگر نمی توانند گشتاور را افزایش دهند.
عملکرد اتلاف حرارت عالی
سطح روتور موتور بدون هسته اجازه می دهد تا هوا جریان داشته باشد و اتلاف گرمای بهتری نسبت به موتورهای هسته آهنی سنتی ایجاد می کند. در موتورهای سنتی، سیم پیچ روتور هسته آهنی معمولاً در شیارهای ورق های فولادی سیلیکونی تعبیه می شود که منجر به جریان هوای کمتر روی سطح سیم پیچ و افزایش دما می شود. تحت شرایط خروجی قدرت یکسان، موتور بدون هسته افزایش دما به میزان قابل توجهی کمتر و اتلاف گرمای کارآمدتری دارد.
4. مسیر فنی موتور بدون هسته
فرآیند کلیدی در تولید موتورهای بدون هسته، ساخت سیم پیچ است، بنابراین فرآیند طراحی و سیم پیچی سیم پیچ به موانع فنی تبدیل می شود. قطر سیم، تعداد دورها و ویژگی های خطی سیم مستقیماً بر پارامترهای هسته موتور تأثیر می گذارد، در حالی که روش سیم پیچی مستقیماً کارایی و عملکرد موتور را تعیین می کند.
روش های طراحی و سیم پیچی سیم پیچ
طراحی سیم پیچ موتور بدون هسته عمدتاً شامل سیم پیچ مستقیم، سیم پیچ کج و سیم پیچ زین است.
سیم پیچ مستقیم: این روش سیم پیچی دارای سیم پیچ هایی است که در آن سیم موازی با محور موتور است و یک سیم پیچ متمرکز را تشکیل می دهد. در حالی که این طراحی ساده است، قسمت های انتهایی آرمیچر نمی توانند گشتاور موثری تولید کنند و باعث افزایش وزن و مقاومت آرمیچر می شود.
سیم پیچی کج: همچنین به عنوان سیم پیچ لانه زنبوری شناخته می شود، در این روش از سیم پیچی زاویه دار استفاده می شود که در آن قسمت های انتهایی سیم پیچ کوچکتر است و سیم پیچ انتهایی وجود ندارد. در مقایسه با سیم پیچ مستقیم، سیم پیچ کج وزن و اینرسی چرخشی آرمیچر را کاهش می دهد و باعث بهبود قابلیت شتاب موتور و گشتاور خروجی می شود. برندهایی مانند Faulhaber آلمان و Portescap سوئیس معمولاً از این طرح استفاده می کنند.
سیم پیچی زین: این روش سیم پیچی از سیم مینای خود چسباننده استفاده می کند و سرعت پر شدن شکاف را از طریق چندین فرآیند شکل دهی و چیدمان بهبود می بخشد. سیم پیچ زین می تواند به طور موثر شکاف هوا را کاهش دهد و میزان استفاده از آهنربای دائمی را افزایش دهد و در نتیجه چگالی توان موتور را بهبود بخشد. برخی از محصولات Maxon سوئیس از این طرح پیچ در پیچ استفاده می کنند.
این روش های مختلف سیم پیچی تاثیر مهمی بر بازده، قدرت و گشتاور خروجی موتور بدون هسته دارند و همچنین هزینه تولید موتور و سناریوهای کاربردی مناسب را تعیین می کنند.

طبقه بندی فرآیندهای سیم پیچی
از منظر فناوری تولید، فرآیندهای شکل دهی سیم پیچ موتورهای بدون هسته را می توان به سه دسته تقسیم کرد: سیم پیچی دستی، فناوری تولید سیم پیچی و فناوری تولید شکل دهی یک مرحله ای.
1. سیم پیچ دستی
سیم پیچی دستی یک فرآیند تولید دست ساز است که شامل مجموعه ای از مراحل پیچیده مانند درج پین، سیم پیچ دستی و ترتیب سیم پیچ دستی است. در حالی که این روش برای محصولات بسیار سفارشی مناسب است، بازده تولید آن نسبتا پایین است و ثبات و پایداری محصولات محدود است. بنابراین، این فرآیند بیشتر برای تولید دسته ای کوچک یا نیازهای خاص استفاده می شود.
2. فن آوری تولید سیم پیچ سیم پیچ
فن آوری تولید سیم پیچ سیم پیچ یک فرآیند نیمه خودکار است که در آن سیم لعابی به ترتیب خاصی بر روی یک دوک با سطح مقطع الماس پیچیده می شود. هنگامی که به طول مورد نیاز رسید، سیم پیچ برداشته می شود و سپس به یک تخته سیمی صاف می شود، که سپس به یک سیم پیچ فنجانی پیچیده می شود. این فرآیند بازده تولید بالاتری دارد و می تواند نیازهای تولید در مقیاس متوسط را برآورده کند. با توجه به دادههای موجود در مقاله "فرآیند سیم پیچ سیم پیچ و تجهیزات برای تولید آرماتور بدون هسته"، تجهیزاتی که از چهار کارگر استفاده میکنند میتوانند به تولید سالانه 30،{5}} واحد دست یابند. با این حال، محدودیت فناوری سیم پیچی سیم پیچ این است که در درجه اول برای سیم پیچ های بدون هسته با قطرهای 20-30 میلی متر مناسب است. برای سیم پیچهای کوچکتر با قطر کمتر از 10-12 میلیمتر، بهویژه سیمپیچهایی که فاصله شیرها کمتر از ۷ میلیمتر است، سیم پیچی چالشبرانگیزتر میشود. علاوه بر این، فرآیند سیم پیچی به کار دستی قابل توجهی نیاز دارد که ممکن است بر قوام محصول تأثیر بگذارد.
3. فناوری تولید یک مرحله ای
فن آوری تولید شکل دهی یک مرحله ای از تجهیزات بسیار خودکار برای پیچیدن سیم لعابی بر روی یک دوک بر اساس یک الگوی خاص استفاده می کند. هنگامی که سیم پیچ به شکل فنجان پیچیده می شود، مستقیماً در یک مرحله جدا می شود و نیاز به فرآیندهای بعدی مانند نورد یا صاف کردن را از بین می برد. این روش درجه بالاتری از اتوماسیون را ارائه میکند و راندمان تولید بالاتر و سازگاری بهتر محصول را ارائه میدهد. با این حال، به سرمایه گذاری اولیه بالاتر در تجهیزات نیز نیاز دارد. در مقایسه با فنآوری سیمپیچ سیمپیچ، فناوری شکلدهی یک مرحلهای میتواند تنوع بیشتری از انواع و مشخصات موتور را تولید کند و میتواند کیفیت و سفتی آرایش سیمپیچ را بهتر کنترل کند.
| جدول: مقایسه بین فرآیند سیم پیچی و فرآیند شکل دهی یک مرحله ای | ||
| روند زخم | تکنولوژی تولید شکل دهی تک شات | |
| قیمت تجهیزات | کم | بالا |
| مدرک اتوماسیون | کم، برای تولید خودکار در مقیاس بزرگ مناسب نیست | تولید خودکار در مقیاس بالا امکان پذیر است |
| نرخ قراضه | بالا | کم |
| دشواری فنی جامع | کم | بالا |
بیشتر ببینید:فن آوری سیم پیچ مانع اصلی موتور فنجان توخالی است
موتور بدون هسته - جزء اصلی ربات های انسان نما
روباتهای انساننما که به رباتهای انساننما نیز معروف هستند، رباتهای هوشمندی هستند که برای کار و تعامل در محیطهایی مشابه محیطهای انسانها طراحی شدهاند. این رباتها برای تقلید از ظاهر و رفتار انسان طراحی شدهاند، قادر به تشخیص محیط اطراف، تشخیص اشیا و انسانها، پردازش و درک دادههای مکانی و ارائه خدمات کارآمد و هوشمند هستند. از طریق ادغام حسگرها، محرک ها، الگوریتم ها و سایر سیستم های سخت افزاری و نرم افزاری، ربات های انسان نما می توانند به طور موثر اطلاعات را درک کرده، پردازش کنند و به نیازهای انسان پاسخ دهند.
با توسعه مداوم فناوری، روباتهای انساننما به طور فزایندهای در صنایع مختلف مورد استفاده قرار میگیرند و انتظار میرود در آینده به یک بازار تریلیون دلاری همتراز با گوشیهای هوشمند، وسایل نقلیه مسافربری و سایر فناوریها تبدیل شوند. در زمینه صنعتی، به ویژه در تولید، ربات های انسان نما می توانند جایگزین انسان در انجام کارهای پر شدت، خطرناک و تکراری مانند جابجایی مواد، جوشکاری، پرداخت و غیره شوند. تسلا قصد دارد رباتهای انساننما را برای عملیات خط مونتاژ به کارخانههای عظیم خود معرفی کند تا کارایی تولید را افزایش دهد و خطرات آسیبدیدگی کارگران را کاهش دهد. گروه انرژی هسته ای عمومی چین همچنین در حال بررسی استقرار ربات های انسان نما در نیروگاه های هسته ای است. فاکسکان در حال آزمایش رباتهای انساننما برای رسیدگی به مسائل مربوط به کنترل کیفیت، جابجایی کارکنان و کاهش فشار فیزیکی ناشی از برخی وظایف تکراری است. صنعت خدمات نیز از این قاعده مستثنی نیست. رباتهای انساننما با درک قوی محیطی و قابلیتهای عالی تعامل انسان و ربات خود میتوانند وظایفی مانند تحویل و همراهی در رستورانها، بیمارستانها و مکانهای دیگر را بر عهده بگیرند و همچنین به عنوان ارائهدهنده مراقبت در منزل و همراه در محیطهای خانگی خدمت کنند. به عنوان مثال، آپولو، رباتی که توسط Apptronik مستقر در ایالات متحده است، عمدتاً برای مدیریت انبار و کمک به حمل و نقل کالا با عمر باتری 4 ساعت استفاده می شود. G1، یک ربات انسان نما همه منظوره که توسط Yushu Technology ساخته شده است، می تواند حرکات ظریفی مانند باز کردن درب بطری را انجام دهد.
از نظر ساختار ربات های انسان نما به طور کلی به سیستم اجرا، سیستم ادراک و سیستم های دیگر تقسیم می شوند. سیستم اجرا عمدتاً شامل محرک های خطی، محرک های چرخشی و دست های ماهر است. سیستم ادراک بسته به مسیر فنی شامل حسگرهای بصری، رادار موج میلی متری، سیستم های ناوبری اینرسی و سایر دستگاه ها می باشد. سیستم های دیگر شامل اجزای کلیدی مانند تراشه ها و باتری ها هستند. دست ماهر، به عنوان یکی از اجزای کلیدی سیستم اجرایی، بر اساس همکاری بین موتور بدون هسته و گیربکس سیاره ای عمل می کند. موتور بدون هسته گیربکس سیاره ای را به حرکت در می آورد تا نیروی واکنش معکوس ایجاد کند، که سپس مفاصل انگشتان را از طریق لولاها یا سایر اتصالات می کشد و حرکت چرخشی را به حرکت خطی تبدیل می کند. با اعمال ولتاژ رو به جلو یا معکوس، موتور بدون هسته می تواند امتداد و جمع شدن انگشتان را کنترل کند و امکان گرفتن یا رها کردن اجسام را فراهم کند.
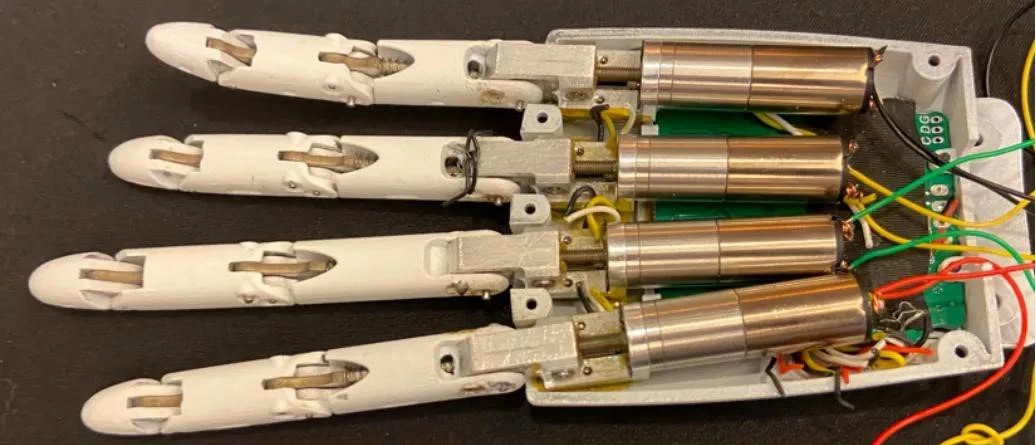

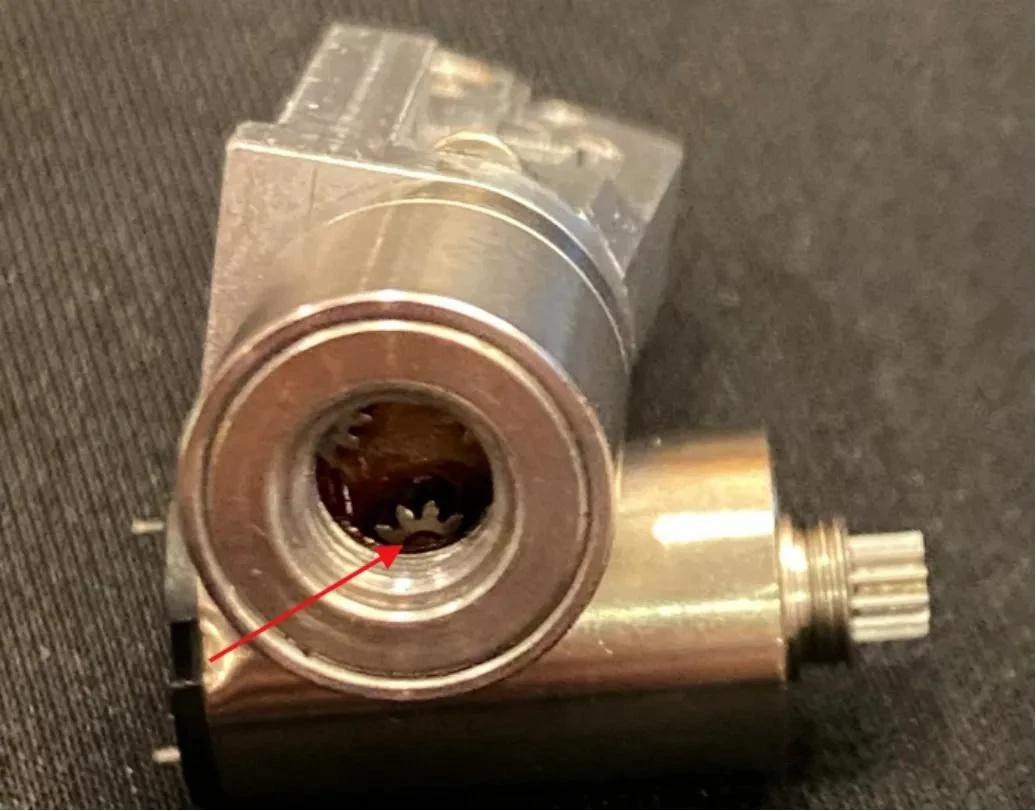
با در نظر گرفتن ربات Optimus تسلا، دست ماهر آن از یک موتور بدون هسته، گیربکس سیاره ای دقیق، بال اسکرو، حسگرها و رمزگذارها تشکیل شده است. موتور بدون هسته تقریباً 50٪ از هزینه اجزای محرک دست و حدود 4 تا 4.5٪ از کل هزینه یک ربات را تشکیل می دهد. هر دست ماهر توسط شش موتور هدایت می شود که دو ماژول موتور بدون هسته در قسمت انگشت شست نصب شده اند تا هر دو حرکت کششی و چرخشی را به طور همزمان انجام دهند. هر یک از انگشتان دیگر توسط یک ماژول موتور بدون هسته هدایت می شود. شش ماژول موتور همراه با چرخ دنده کرم و سیستم تاندون برای انجام عملیات انعطاف پذیر و دقیق دست کار می کنند.
علاوه بر این، رباتهای انساننما شامل یک جزء حیاتی دیگر نیز هستند: موتور گشتاور بدون قاب، که معمولاً در مناطقی مانند مفاصل نیاز به گشتاور بالا دارند. به عنوان یک نوع سروو موتور، موتور بدون هسته دقت کنترل بالاتر و سرعت پاسخگویی سریعتری را ارائه میکند، که باعث میشود به طور گسترده در قطعاتی مانند دستهای ماهرانه استفاده شود که به دقت و پاسخگویی بیشتری نیاز دارند. از آنجایی که این مقاله بر روی موتورهای بدون هسته تمرکز دارد، تجزیه و تحلیل دقیق موتورهای گشتاور بدون قاب توضیح داده نخواهد شد.
تخمین اندازه بازار موتور بدون هسته
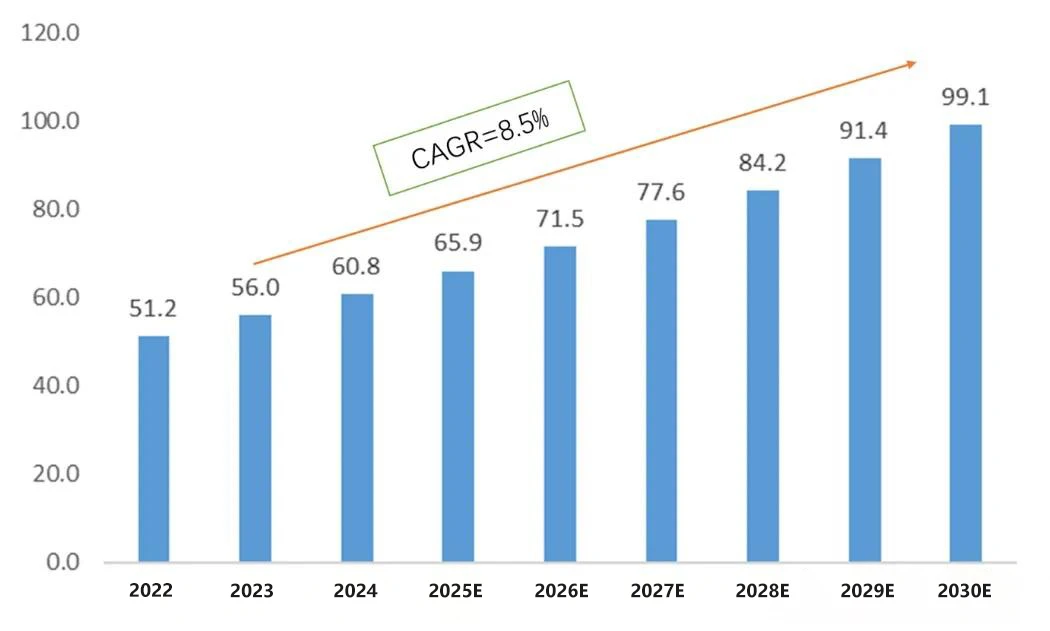
1. در حال حاضر، توسعه سریع هوش مصنوعی دو چالش کلیدی را برای ربات ها حل کرده است: فقدان هوش و فقدان سناریوهای کاربردی. در عین حال، سخت افزار ربات های انسان نما نیز در حال تکرار سریع است. طرح زنجیره صنعتی داخلی منجر به کاهش سریع هزینه ها می شود و در نتیجه پایه ای برای محبوبیت روبات های انسان نما ایجاد می کند. این مقاله بر این باور است که رشد بازار ربات های انسان نما در سه مرحله رخ می دهد:
مرحله 1: 2024-2026: با توجه به سیاست ها و سرمایه، انتظار می رود که شرکت ها به تدریج وارد فاز تولید انبوه ربات های انسان نما شوند. در سه سال اول، تمرکز برنامه های تجاری برای تامین نیازهای بدون ساختار بازار صنعتی، تکمیل خطوط تولید صنعتی سنتی خواهد بود. در این مرحله، نرخ رشد ترکیبی سالانه (CAGR) فروش رباتهای انساننما حدود 50 درصد انتظار میرود.
مرحله 2: 2027-2030: با کاهش مستمر هزینه و بهبود کارایی در زنجیره تامین، و همچنین پیشرفتهای مداوم فناوری، رباتهای انساننما به تدریج گسترش مییابند و در مناطق بالقوه بازار خانه و خدمات محبوب میشوند، با پتانسیل کاربرد به طور مداوم. کاوش کرد. انتظار می رود CAGR فروش ربات های انسان نما در این مرحله حدود 100٪ باشد.
مرحله 3: بعد از سال 2030: تقاضا در سناریوهایی مانند مراقبت از سالمندان، همراهی عاطفی و کاربردهای نظامی به نیروی محرکه اصلی رشد ربات انسان نما تبدیل خواهد شد که منجر به روند صعودی بازار درازمدت خواهد شد. انتظار می رود CAGR فروش ربات های انسان نما در این مرحله حدود 20 درصد باشد.
2. از منظر قیمت گذاری، متوسط قیمت واحد فعلی موتورهای بدون هسته در بازارهای داخلی و بین المللی 1200 RMB در هر واحد است. با فرض ثابت ماندن قیمت در آینده.
3. با فرض اینکه تعداد موتورهای بدون هسته استفاده شده در هر ربات انسان نما مانند حال باقی بماند، یعنی 12 موتور در هر ربات.
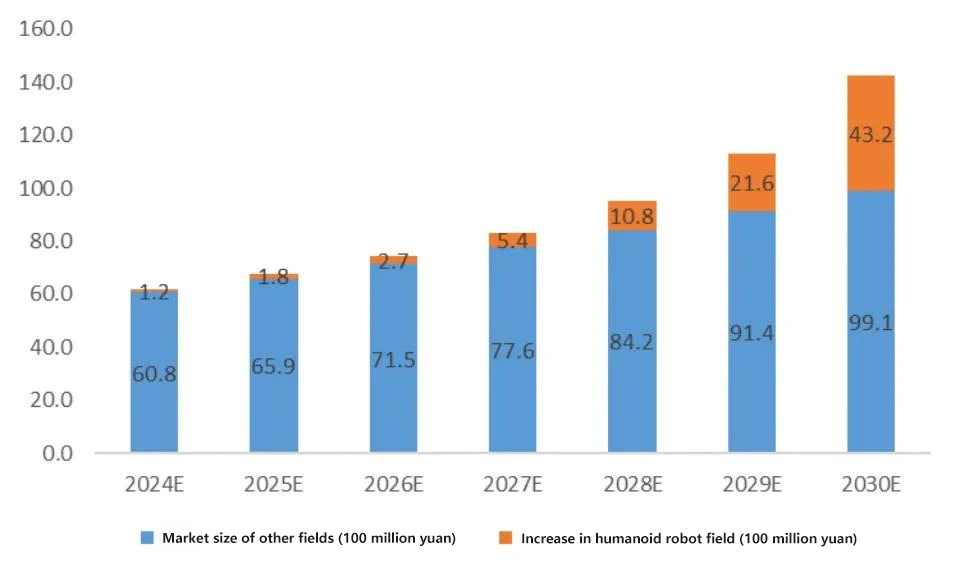
بر اساس برآورد، از سال 2028، افزایش مقیاس بازار موتورهای بدون هسته در زمینه ربات انسان نما به سطح میلیارد یوان خواهد رسید. تا سال 2030، مقیاس افزایشی بازار از میدان ربات انساننما از 40 درصد مقیاس بازار ترکیبی سایر حوزهها فراتر خواهد رفت.
| جدول: تخمین افزایش مقیاس موتورهای فنجانی توخالی که توسط ربات های انسان نما آورده شده است | |||||||||
| 2024 | 2025 | 2026 | 2027 | 2028 | 2029 | 2030 | 2031 | 2032 | |
| فروش ربات انسان نما (10،000 واحد) | 1 | 1.5 | 2.25 | 4.5 | 9 | 18 | 36 | 43.2 | 51.84 |
| فروش ربات انسان نما (سالانه) | 50% | 50% | 100% | 100% | 100% | 100% | 20% | 20% | |
| تعداد موتورهای فنجانی توخالی در هر دستگاه (واحد) | 12 | 12 | 12 | 12 | 12 | 12 | 12 | 12 | 12 |
| فروش موتورهای فنجانی توخالی در این زمینه (10،{1}} واحد) | 12 | 18 | 27 | 54 | 108 | 216 | 432 | 518.4 | 622.08 |
| قیمت واحد موتورهای فنجانی توخالی (یوآن) | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 | 1000 |
| افزایش مقیاس بازار موتورهای فنجانی توخالی (10،{1}} یوان) | 12000 | 18000 | 27000 | 54000 | 108000 | 216000 | 432000 | 518000 | 622080 |
چشم انداز رقابتی موتور بدون هسته
در سطح بینالمللی، تولید موتورهای بدون هسته، به دلیل فناوری پیشرفته و مزیتهای رقابتی، همراه با تطبیق فناوری تجهیزات سیم پیچ پیشرفته و سطح بالای اتوماسیون، مدتهاست که سهم بازار بالایی را حفظ کرده است و به آن مزیت حرکت اول را میدهد. پیشروان صنعت جهانی عبارتند از Maxon سوئیس، Faulhaber آلمان و Portescap سوئیس. در بازار چین، شرکتهای نماینده شامل VSD است که در سال 2011 تأسیس شد. تولید موتورهای بدون هسته در چین دیرتر شروع شد، با شکاف تکنولوژیکی خاصی در مقایسه با شرکتهای خارج از کشور. با این حال، با بهره مندی از مزیت زنجیره کامل صنعتی قوی چین و استخر استعدادهای مهندسی، انتظار می رود که به سرعت به عقب برسیم.
Maxon (سوئیس): Maxon در سال 1961 تأسیس شد و حدود 3300 کارمند در سراسر جهان دارد که در 40 کشور توزیع شده است. در سال 2022، این شرکت به گردش مالی 708 میلیون فرانک سوئیس، با تولید سالانه 5 میلیون واحد و حدود 12،{8}} گونه محصول دست یافت. محصولات آنها عمدتاً شامل موتورهای DC بدون جاروبک و برسشده، گیربکسهای مختلف، سنسورها، رمزگذارها، تقویتکنندههای سروو، کنترلکنندههای موقعیت، اجزای CIM و MIM و راهحلهای سفارشی متناسب با نیاز مشتری است. قطر موتورهای بدون هسته آنها از 4-90 میلیمتر و توان آن از 1.{11}} وات متغیر است. عملکرد گشتاور عالی، با قدرت بالا، محدوده سرعت گسترده و عمر طولانی است.
Faulhaber (آلمان): به عنوان یک تجارت خانوادگی مستقل، فناوری درایو Faulhaber یک نمونه برجسته از مهندسی دقیق و فناوری موتور است. Faulhaber دارای مراکز تحقیق و توسعه و تولید در آلمان، سوئیس، ایالات متحده، رومانی و مجارستان است که دارای شبکه ای در بیش از 30 کشور و منطقه است و بیش از 2300 کارمند حرفه ای دارد. موتور بدون هسته بدون جاروبک آنها B-Micro دارای حداقل اندازه 3 میلی متر است و موتور بدون هسته برس دار آنها 0615N1.5S دارای حداقل اندازه 6 میلی متر است.
Portescap (سوئیس): Portescap که در سال 1931 در سوئیس تأسیس شد، در ابتدا بر صنعت ساعت سازی تمرکز کرد و موتور انقلابی بدون هسته روتور DC EscapTM را در سال 1959 معرفی کرد و وارد صنعت موتورهای مینیاتوری شد. در سال 2023 توسط RegalRexnord خریداری شد. محصولات میکرو موتور این شرکت نیازهای انتقال بازارهای نهایی را از تجهیزات پزشکی گرفته تا کاربردهای صنعتی مختلف برآورده می کند.
VSD (چین): VSD که در سال 2011 تأسیس شد، در ابتدا در چین به سرعت توسعه یافت و در عرض چند سال، به سرعت به یکی از تولیدکنندگان پیشرو میکرو موتور در چین تبدیل شد و شروع به گسترش بین المللی کرد. پیش از این با شرکت های بین المللی معروفی مانند مونتاپلاست، پاناسونیک و فیلیپس همکاری کرده و اعتماد و تحسین را به خود جلب کرده است. مساحت کل کارخانه این شرکت بیش از 10،000 متر مربع است، با امکانات تولید مجزا برای موتورهای برسلس و بدون جاروبک، و صدها دستگاه خودکار پیشرفته (شامل ماشینهای سیم پیچ پیشرفته)، دهها مهندس محقق با تجربه، و صدها کارمند خط مقدم. ، روزانه 200،000 موتور تولید می کند.